Monitorowanie prędkości bezpiecznej robota: normy i wdrożenie
Prędkość robota to jeden z tych parametrów bezpieczeństwa, który najłatwiej zbagatelizować – a który w…
Safe Stop w robotach przemysłowych – zasady działania i wdrożenie
Safe stop w robotach przemysłowych to jeden z tych tematów, które brzmią jak formalność techniczna,…
Analiza ryzyka robota przemysłowego: zagrożenia, normy i kroki
Analiza ryzyka robota przemysłowego to jeden z tych procesów, który łatwo zbagatelizować – i jeden…
Jak przeprowadzić ocenę ryzyka dla robota – krok po kroku
Ocena ryzyka dla robota to jeden z tych procesów, który decyduje o tym, czy stanowisko…
Środki redukcji ryzyka w robotyce: identyfikacja i zabezpieczenia
Gęstość robotyzacji w globalnym przemyśle wzrosła z ok. 66 do ok. 126 robotów na 10…
Bezpieczne projektowanie celi zrobotyzowanej: normy, ryzyko i zabezpieczenia
Bezpieczne projektowanie celi zrobotyzowanej to temat, który dotyka każdego, kto stoi przed zadaniem zaprojektowania lub…
Walidacja funkcji bezpieczeństwa robota przemysłowego – normy i proces
Walidacja funkcji bezpieczeństwa robota to jeden z etapów wdrożenia stanowiska zrobotyzowanego, który formalnie oddziela projekt…
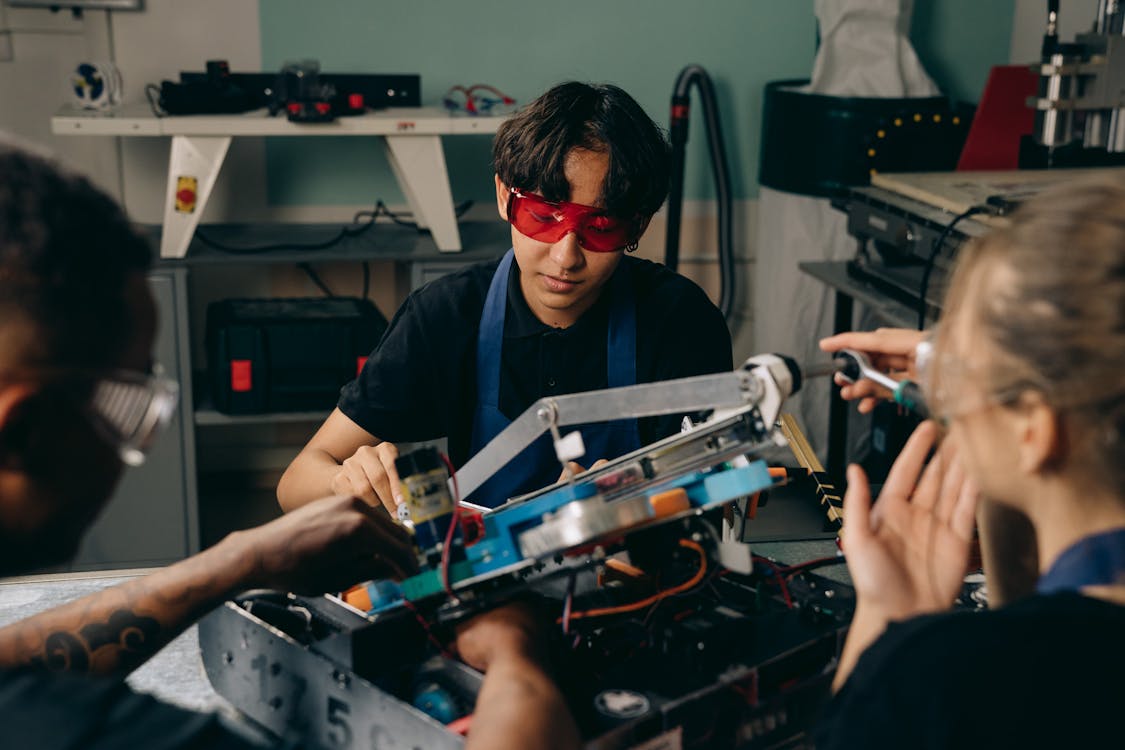
PL i SIL w robotyce: bezpieczeństwo, normy i dobór poziomu
PL i SIL w robotyce to dwa systemy oceny bezpieczeństwa funkcjonalnego, które określają, jak niezawodnie…
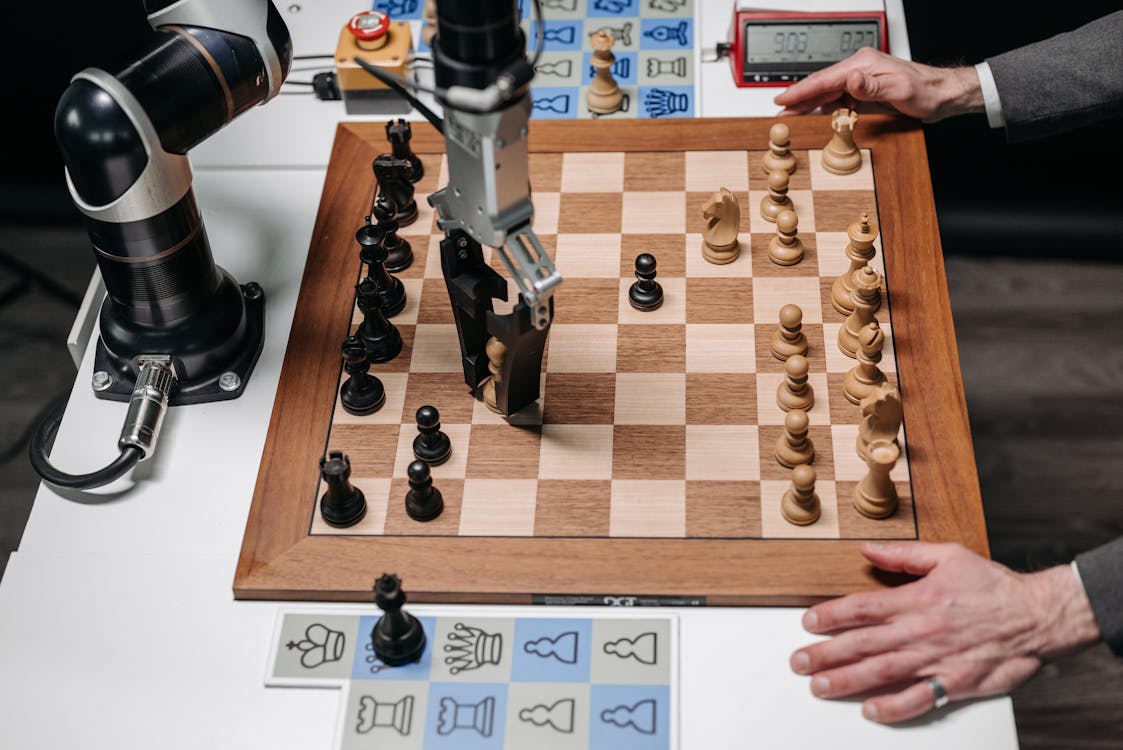
Bezpieczeństwo funkcjonalne w robotyce: normy, ryzyko i SIL/PL
Bezpieczeństwo funkcjonalne w robotyce to dziedzina, która decyduje o tym, czy robot w razie awarii…