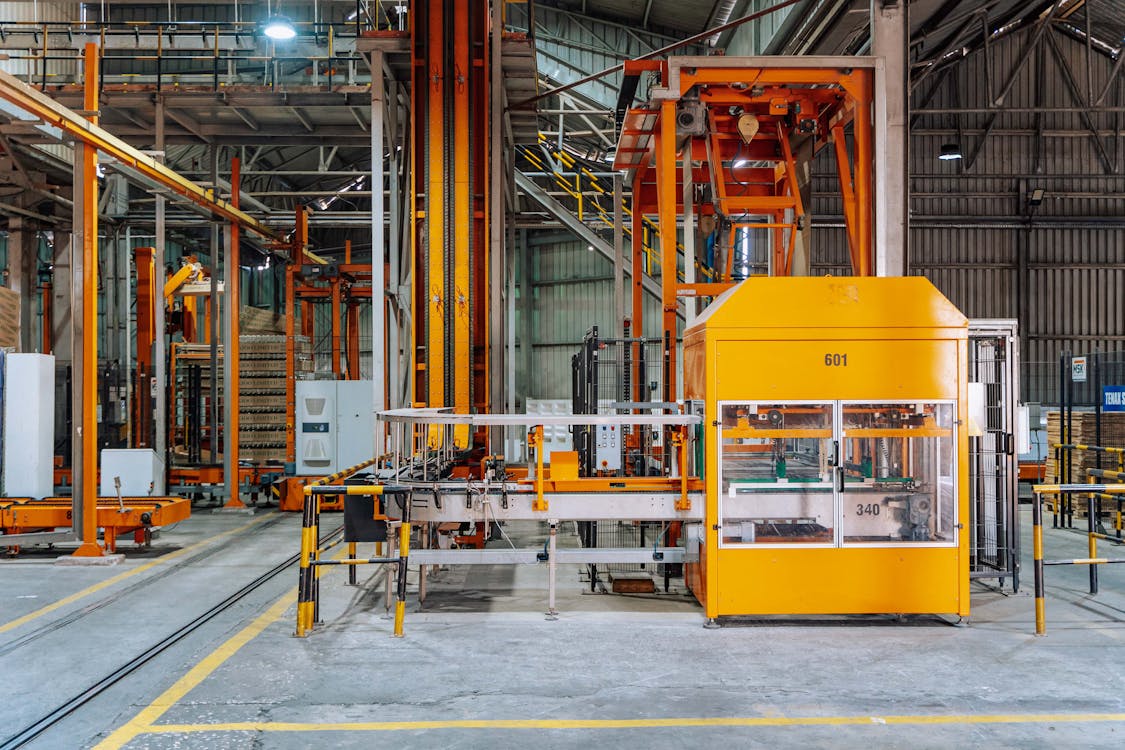
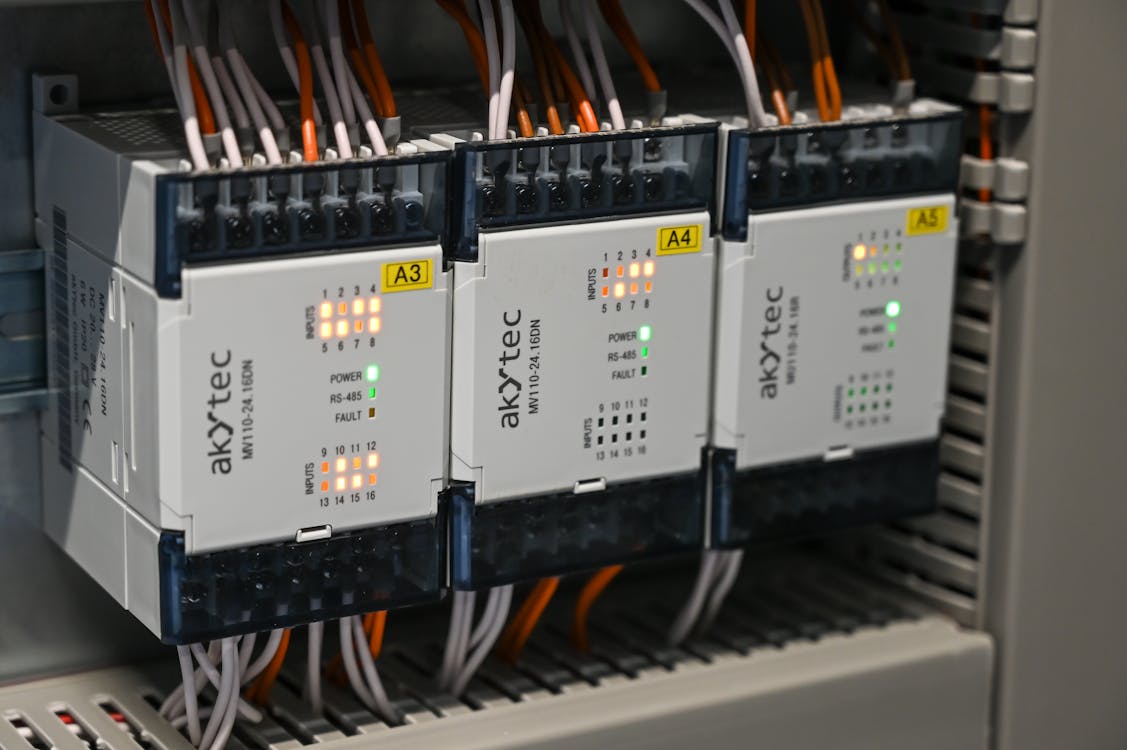
Jak wygląda pobieranie elementów przez roboty?
Pobieranie elementów przez roboty oznacza dwa światy – fizyczny bin picking w produkcji i cyfrowy…
Odkładanie elementów przez roboty — czy to skuteczna metoda?
Odkładanie elementów przez roboty wymaga dobrze dobranego chwytaka, poprawnej kalibracji i spokojnej, kontrolowanej końcówki ruchu.…
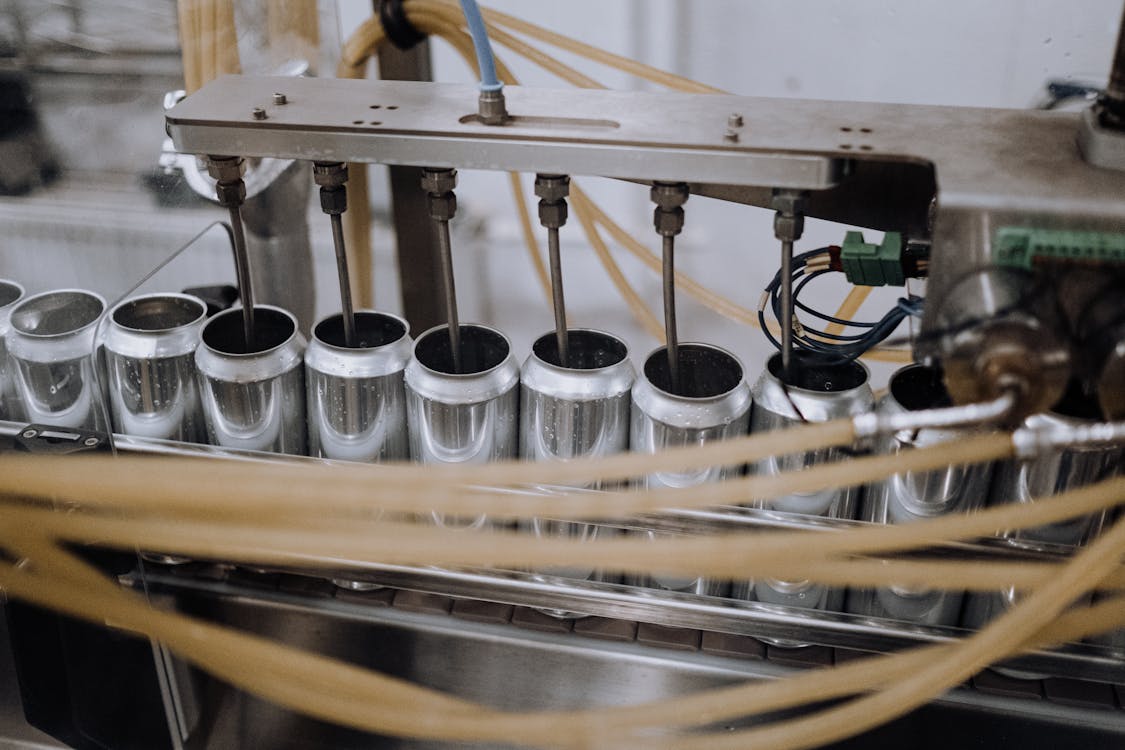
Precyzyjne pozycjonowanie detali przez roboty — jak to działa?
Precyzyjne pozycjonowanie detali przez roboty wymaga dobrze dobranego układu wizyjnego, sztywnego oprzyrządowania i sterowania, które…
Jak przebiega orientowanie części przez roboty?
Orientowanie części przez roboty decyduje o tym, czy detal trafi do montażu w poprawnym położeniu,…