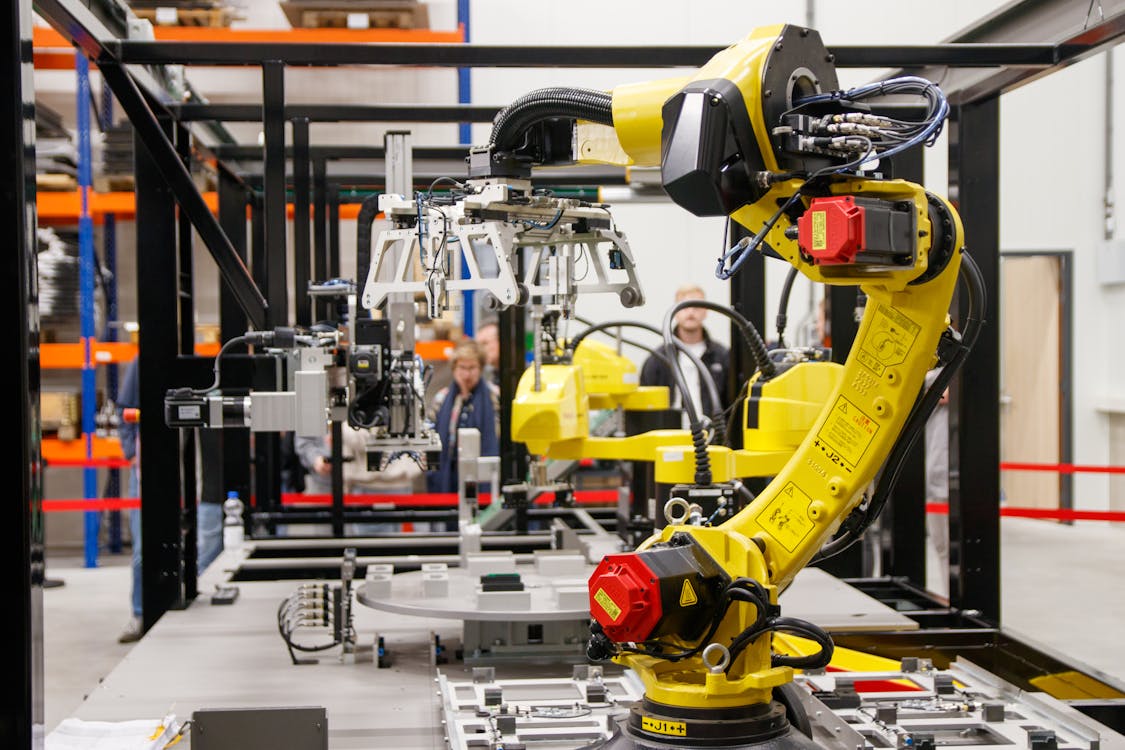
Monitorowanie prędkości bezpiecznej robota: normy i wdrożenie
Prędkość robota to jeden z tych parametrów bezpieczeństwa, który najłatwiej zbagatelizować – a który w…
Czujniki bezpieczeństwa w robotyce: rodzaje, działanie i dobór
Bezpieczeństwo stanowisk zrobotyzowanych to temat, który w środowisku inżynierów automatyki zyskuje coraz więcej uwagi –…
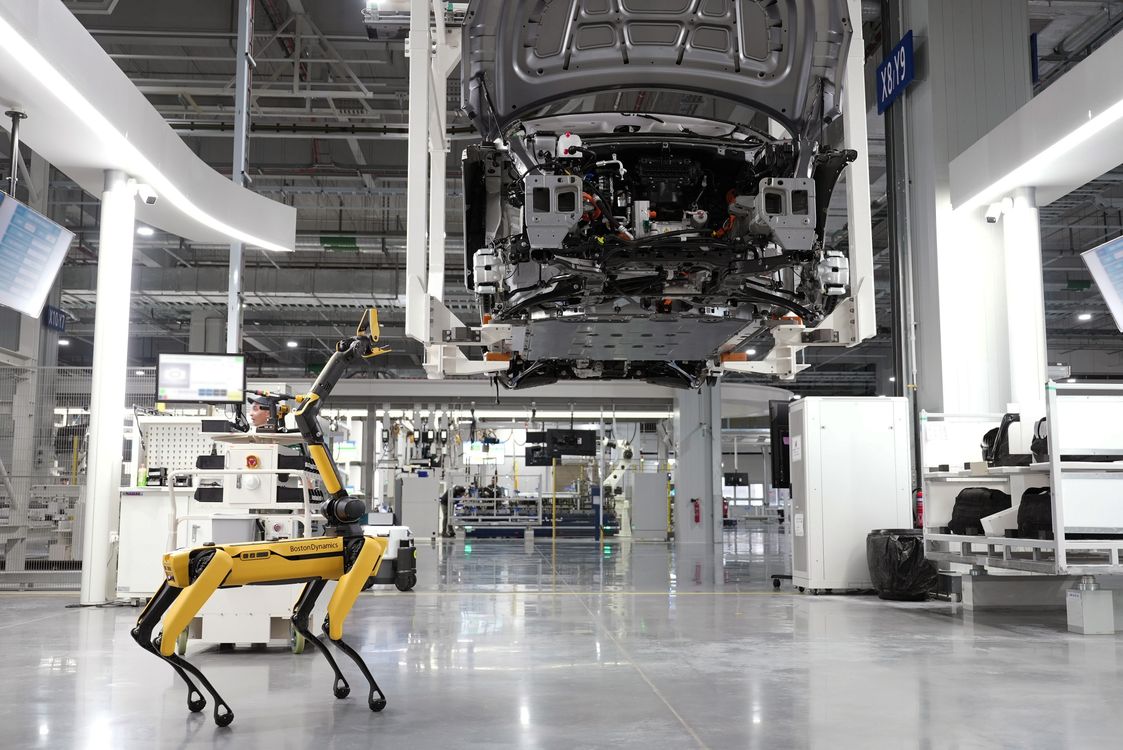
Przekaźnik bezpieczeństwa w aplikacji robotycznej: rola, dobór i podłączenie
Przekaźnik bezpieczeństwa w aplikacji robotycznej to temat, który dość często sprowadzany jest do jednego modułu…
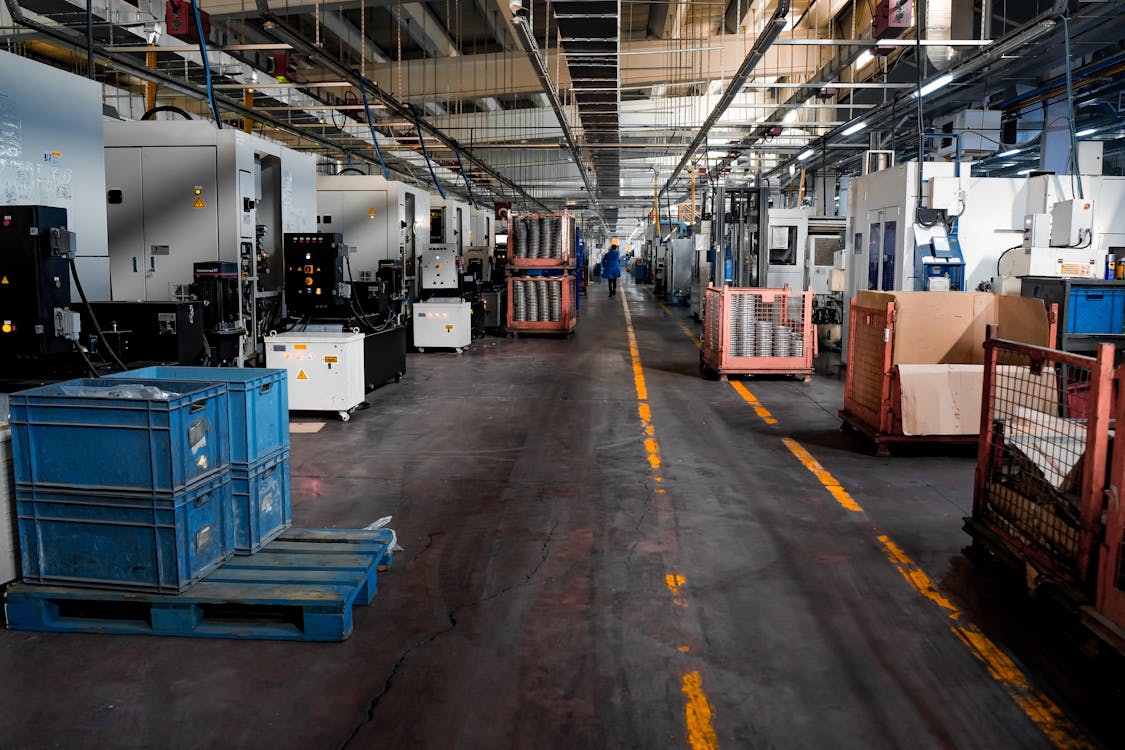
Sterownik bezpieczeństwa do robota — jaki wybrać? Modele, ceny i kompatybilność
Sterownik bezpieczeństwa do robota to jeden z tych elementów celi zrobotyzowanej, który robi różnicę między…
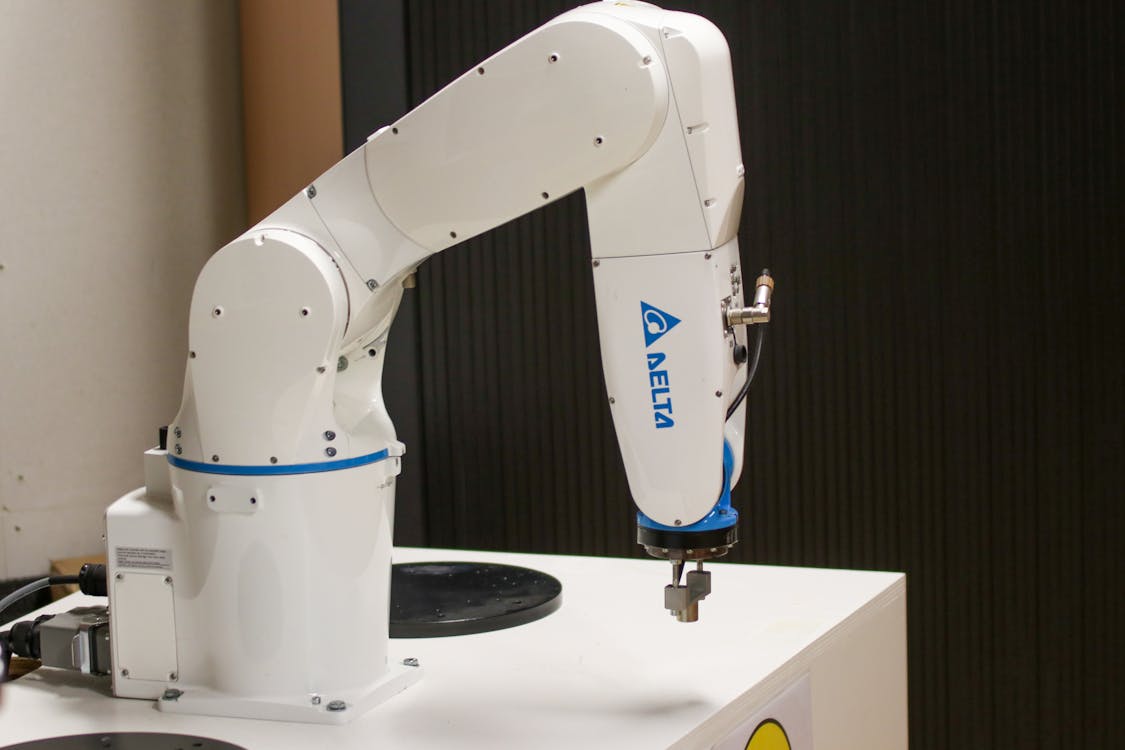
Przyciski awaryjne E-STOP w robotyce: normy, montaż i dobór
Przyciski awaryjne E-STOP to jeden z tych elementów stanowiska zrobotyzowanego, który musi zadziałać bezbłędnie za…
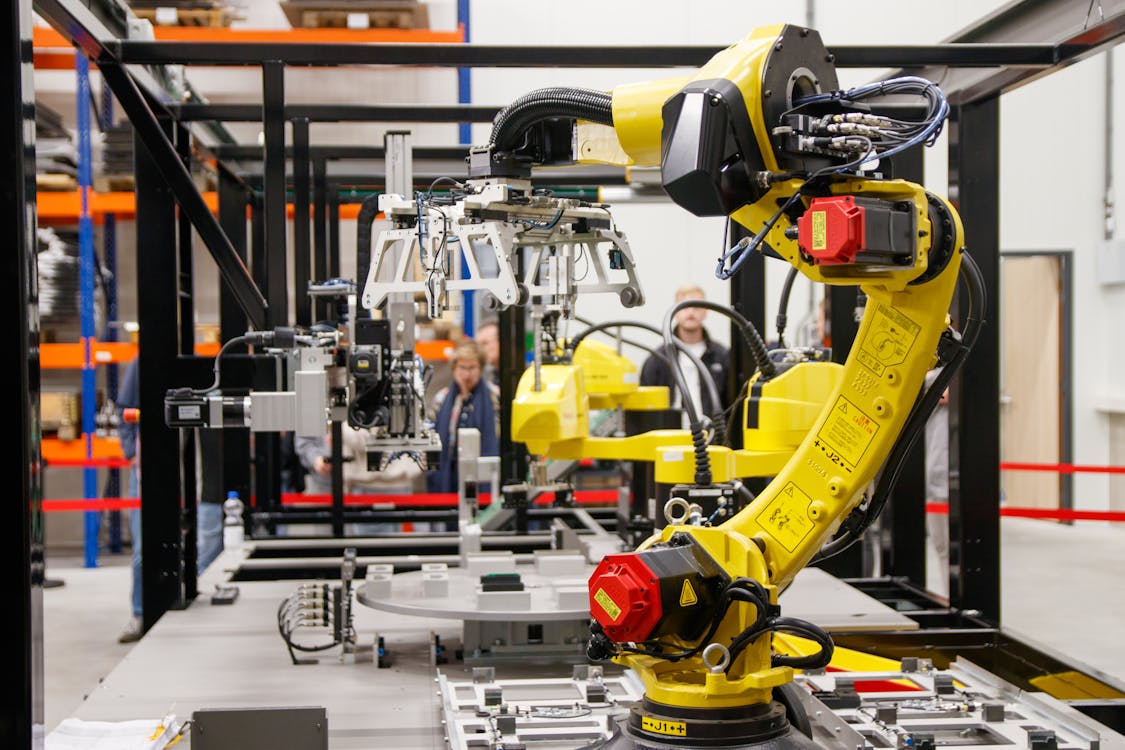
Bezpieczne projektowanie celi zrobotyzowanej: normy, ryzyko i zabezpieczenia
Bezpieczne projektowanie celi zrobotyzowanej to temat, który dotyka każdego, kto stoi przed zadaniem zaprojektowania lub…
Walidacja funkcji bezpieczeństwa robota przemysłowego – normy i proces
Walidacja funkcji bezpieczeństwa robota to jeden z etapów wdrożenia stanowiska zrobotyzowanego, który formalnie oddziela projekt…
PL i SIL w robotyce: bezpieczeństwo, normy i dobór poziomu
PL i SIL w robotyce to dwa systemy oceny bezpieczeństwa funkcjonalnego, które określają, jak niezawodnie…
Bezpieczeństwo funkcjonalne w robotyce: normy, ryzyko i SIL/PL
Bezpieczeństwo funkcjonalne w robotyce to dziedzina, która decyduje o tym, czy robot w razie awarii…