Co to jest edge computing w robotyce?
Edge computing w robotyce oznacza lokalne przetwarzanie danych na robocie albo tuż obok niego, zamiast…
Co to jest chmura w robotyce?
Chmura w robotyce łączy robota z zewnętrzną mocą obliczeniową, więc urządzenie nie musi samo liczyć…
Co to jest ROS?
ROS to skrót, który w robotyce oznacza Robot Operating System, czyli środowisko middleware do budowy…
Co to jest ROS 2?
Jeśli zastanawiasz się co to jest ROS 2, to odpowiedź jest prosta: to środowisko programistyczne…
Czym różni się ROS od ROS 2?
ROS 1 vs ROS 2 to porównanie dwóch etapów tego samego ekosystemu, ale różnice między…
Co to jest firmware robota?
Firmware robota to wbudowane oprogramowanie, które steruje jego ruchem, czujnikami i komunikacją z elektroniką. Gdy…
Co to jest PLC w robotyce?
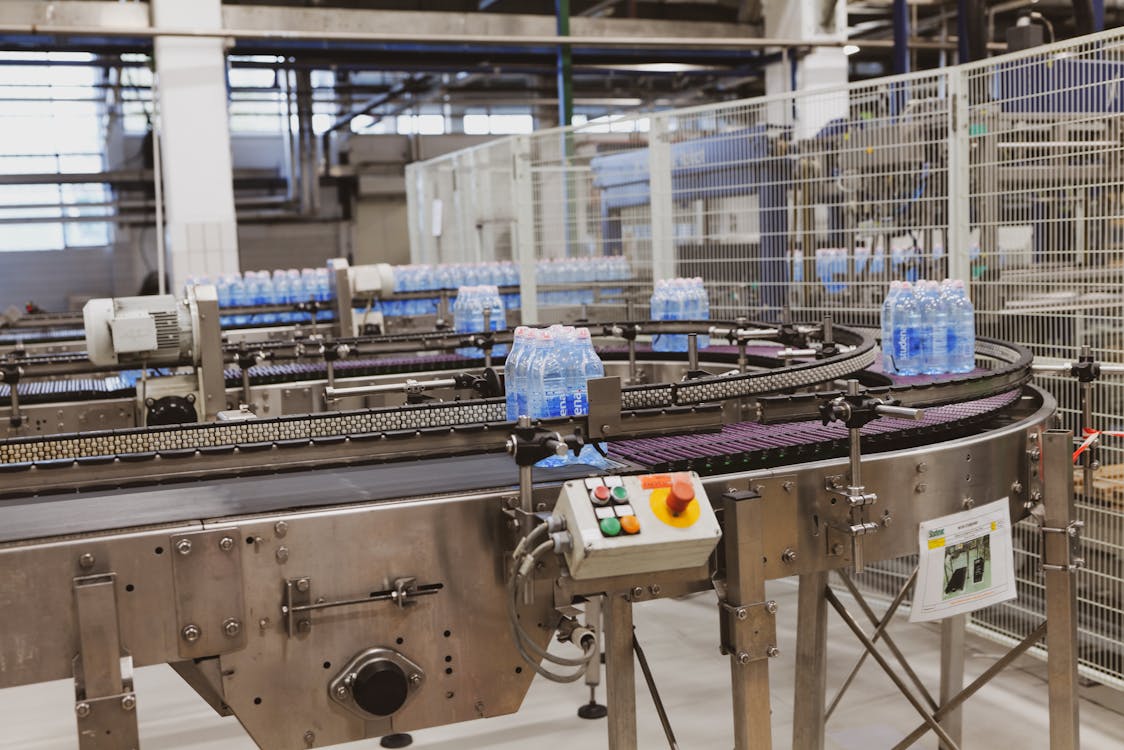
PLC w robotyce to sterownik, który porządkuje pracę całej stacji zrobotyzowanej i pilnuje, żeby robot,…
Co to jest integracja robota z PLC?
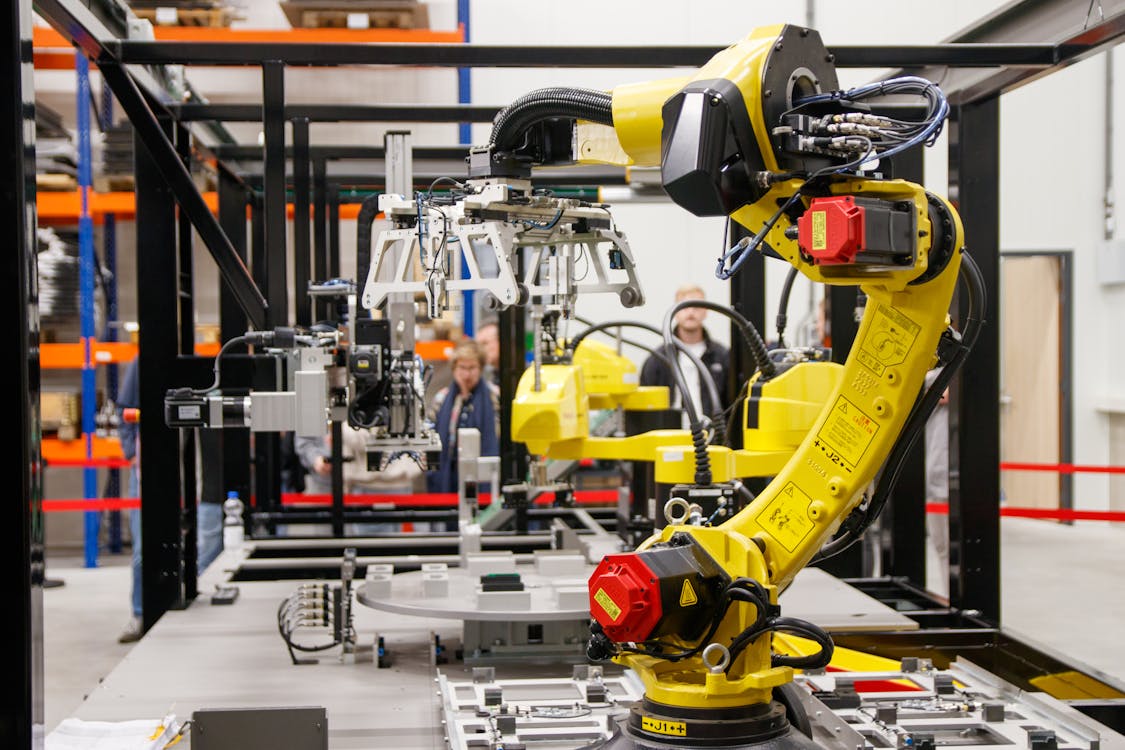
Integracja robota z PLC łączy dwa osobne światy automatyki w jeden spójny układ sterowania. Gdy…
Co to jest sztuczna inteligencja w robotyce?
Sztuczna inteligencja w robotyce sprawia, że maszyna nie tylko wykonuje ruchy, lecz także rozpoznaje otoczenie,…