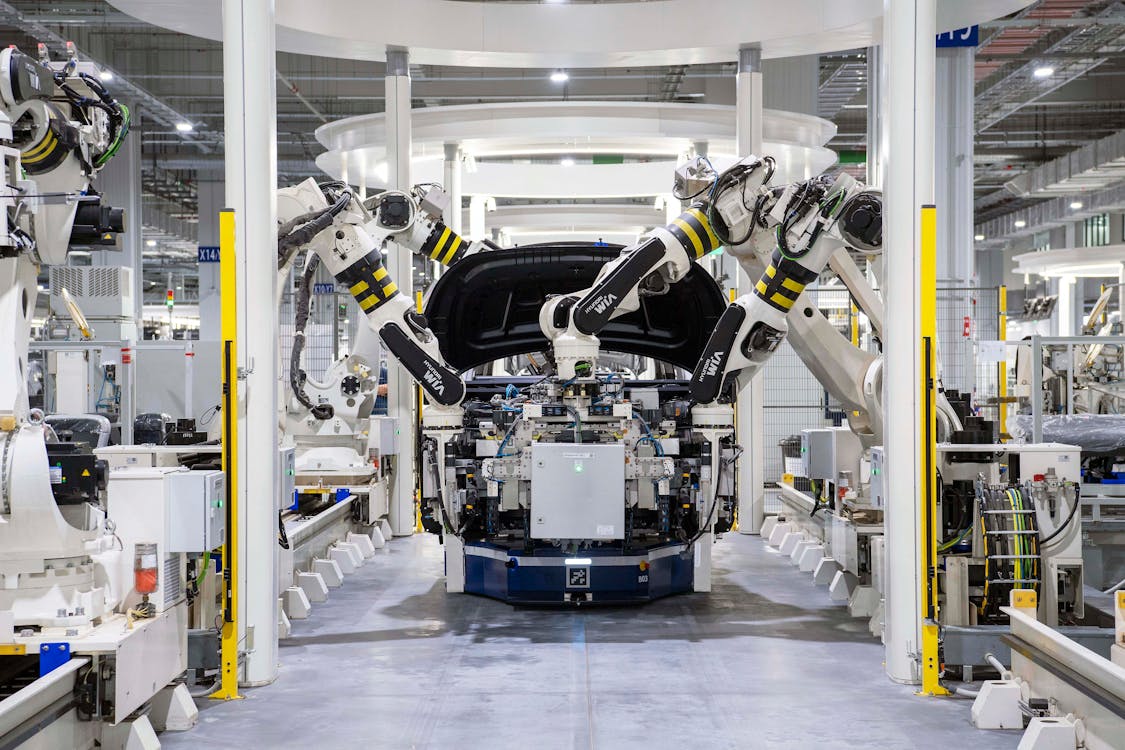
Co to jest firmware robota?
Firmware robota to wbudowane oprogramowanie, które steruje jego ruchem, czujnikami i komunikacją z elektroniką. Gdy…
Dowiedz się więcejRobotyka łączy mechanikę, elektronikę, automatykę, informatykę i sterowanie. W kategorii Podstawy Robotyki porządkujemy te obszary tak, aby można było zrozumieć nie tylko znaczenie poszczególnych pojęć, ale również zależności między nimi.
Dobrym punktem wyjścia jest odpowiedź na pytanie co to jest robotyka. Dalej przechodzimy do zagadnień związanych z budową i działaniem maszyn: napędów, czujników, układów współrzędnych, sterowników PLC, programowania, lokalizacji, widzenia maszynowego czy autonomicznej nawigacji.
Wiedzę teoretyczną łączymy z doświadczeniem zdobywanym podczas uruchamiania i integracji rzeczywistych stanowisk zautomatyzowanych. Dzięki temu możemy pokazać, dlaczego rozwiązanie poprawne w modelu lub symulacji nie zawsze zachowuje się identycznie po uruchomieniu na hali.
Jeżeli interesuje Cię warstwa programowa, sprawdź co to jest programowanie robota. Przy robotach mobilnych warto natomiast zacząć od wyjaśnienia, jak robot określa swoją lokalizację.
Nie upraszczamy robotyki do poziomu definicji słownikowych. Wyjaśniamy również ograniczenia technologii, zależności między podzespołami oraz to, co trzeba uwzględnić przy przejściu od teorii do działającego systemu.
PLC w robotyce to sterownik, który porządkuje pracę całej stacji zrobotyzowanej i pilnuje, żeby robot,…
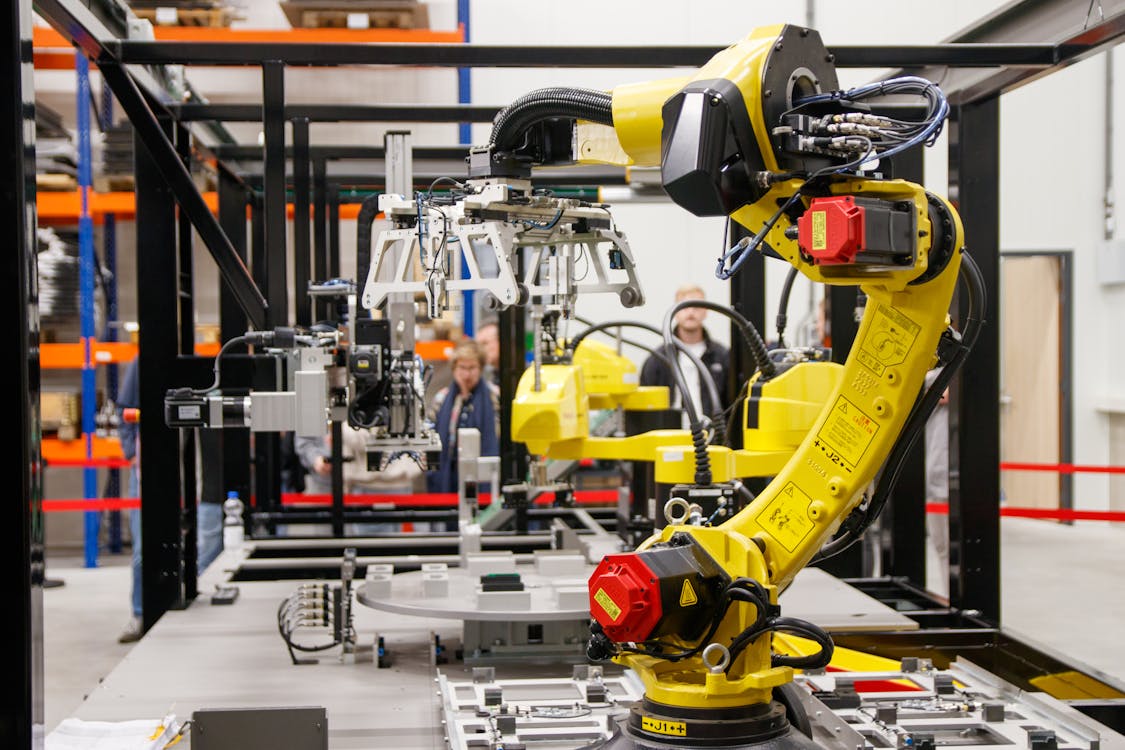
Integracja robota z PLC łączy dwa osobne światy automatyki w jeden spójny układ sterowania. Gdy…
Sztuczna inteligencja w robotyce sprawia, że maszyna nie tylko wykonuje ruchy, lecz także rozpoznaje otoczenie,…
Uczenie maszynowe w robotyce pozwala maszynom uczyć się z danych z czujników, obrazu i ruchu…
Kinematyka prosta robota pozwala mi policzyć, gdzie dokładnie znajdzie się efektor końcowy, gdy znam ustawienie…
Kinematyka odwrotna robota brzmi technicznie, ale w praktyce odpowiada za to, czy ramię trafi dokładnie…
Planowanie trajektorii robota porządkuje ruch maszyny tak, aby każdy ruch miał sens w czasie, przestrzeni…
Kalibracja robota przemysłowego ustawia cyfrowy model maszyny tak, by zgadzał się z jej rzeczywistą geometrią…
Punkt TCP w robotyce decyduje o tym, gdzie robot naprawdę „widzi” koniec narzędzia i jak…