Jak zrobić drukarkę 3D? Poradnik budowy krok po kroku
Własnoręcznie zbudowana drukarka 3D to projekt, który realnie da się zrealizować w warunkach domowych – o ile wiesz, od czego zacząć i czego się spodziewać. Za gotowym urządzeniem z niskiej półki stoi jednak coraz silniejszy argument cenowy, dlatego warto uczciwie ocenić, czy budowa ma sens właśnie w Twoim przypadku. Ten artykuł przeprowadzi Cię przez każdy etap – od wyboru kinematyki i listy części, przez montaż i elektronikę, po kalibrację i pierwszy wydruk.
Najważniejsze informacje z tego artykułu:
- Samodzielna budowa drukarki 3D ma sens głównie przy niestandardowych wymaganiach: dużym polu roboczym, druku materiałami technicznymi lub chęci głębokiego poznania technologii.
- Dla pierwszej konstrukcji najlepszym wyborem jest kinematyka kartezjańska wzorowana na Prusa i3 lub układ CoreXY dla wyższych przyspieszeń.
- Orientacyjny koszt budowy drukarki DIY wynosi od 1500 do 3000 zł, jednak po doliczeniu narzędzi, przesyłek i części zapasowych całkowity wydatek bywa wyższy niż cena gotowego urządzenia.
- Kolejność kalibracji jest ważna – zanim ustawisz przepływ filamentu, musisz mieć prawidłową geometrię ramy, naprężone paski i skalibrowane kroki silników.
- Thermal runaway protection, czyli zabezpieczenie przed niekontrolowanym grzaniem, musi być aktywne w firmware – wyłączenie go stwarza realne ryzyko pożaru.
Jak zrobić drukarkę 3D – od czego zacząć?
Zanim cokolwiek zamówisz, odpowiedz sobie na kilka pytań, bo odpowiedzi na nie decydują o wyborze konstrukcji, elektroniki i budżetu. Własnoręcznie złożona drukarka 3D FDM (ang. Fused Deposition Modeling, czyli osadzanie stopionego filamentu warstwa po warstwie) to projekt wykonalny dla każdego, kto potrafi złożyć mebel z instrukcją i nie boi się terminala oraz pliku konfiguracyjnego. Nie trzeba być elektronikiem ani programistą.
Trzy ścieżki do wyboru:
- Budowa od podstaw według projektu open source – maksymalna elastyczność, największa kontrola nad każdym elementem, najdłuższy czas do pierwszego wydruku, zwykle 4–8 tygodni dla osoby bez wcześniejszego doświadczenia.
- Zestaw DIY (kit) – kupujesz komplet pasujących do siebie części z instrukcją montażu; czas do uruchomienia skraca się do 1–2 tygodni, a ryzyko pomyłki przy doborze podzespołów jest mniejsze.
- Gotowa drukarka – najszybsza droga do wydruku, ale bez wiedzy o tym, co jest w środku i dlaczego tak działa.
Jeśli Twoim celem jest nauka i satysfakcja z własnoręcznie zbudowanej maszyny, budowa od podstaw ma sens. Jeśli chcesz po prostu drukować, gotowa drukarka za 800–1200 zł (np. Bambu Lab A1 mini, Creality Ender 3 V3) wyprzedza domową budowę zarówno kosztowo, jak i jakościowo.
Czy samodzielna budowa się opłaca finansowo?
Uczciwa odpowiedź brzmi: rzadko, jeśli mierzysz tylko złotówkami. Badania opublikowane w opracowaniu 3D Printing, Open-Source Technology and Their Applications in Research szacują koszt drukarki open source na około 1000 dolarów, a konstrukcji DIY – na 600 dolarów lub mniej. Jednak te liczby nie uwzględniają narzędzi, przesyłek z wielu sklepów, nieudanych zakupów i czasu. Budowa ma sens ekonomiczny głównie wtedy, gdy potrzebujesz pola roboczego powyżej 400 mm, podgrzewanej komory albo druku materiałami technicznymi, takimi jak nylon, ABS, ASA czy poliwęglan – bo gotowe drukarki z takimi parametrami kosztują kilka tysięcy złotych.
Jakie narzędzia są potrzebne?
Minimalna lista, bez której nie zaczniesz:
- Zestaw kluczy imbusowych (metrycznych).
- Śrubokręty krzyżakowe i płaskie.
- Suwmiarka (conajmniej do 150 mm) – do kalibracji.
- Multimetr – do sprawdzenia napięć i ciągłości obwodów.
- Lutownica z cyną (nie jest obowiązkowa, ale przydatna).
- Prasa do tulejek zaciskanych lub szczypce do tulejek – końcówek przewodów nie wolno cynować przed włożeniem w zaciski śrubowe, bo cyna płynie na zimno pod naciskiem, połączenie się luzuje i może dojść do przegrzania.
- Komputer z dostępem do internetu – do pobrania i konfiguracji firmware.
Który projekt open source wybrać na pierwszą drukarkę 3D?
Nie warto projektować drukarki całkowicie od zera. Sprawdzone geometrie mają za sobą tysiące godzin testów i aktywne społeczności, które pomogą, gdy utkniesz. RepRap Wiki, dokumentacja Voron i forum Prusa Research to miejsca, w których znajdziesz odpowiedź na prawie każde pytanie.
Trzy najpopularniejsze punkty startowe:
- Prusa i3 – kinematyka kartezjańska, stół porusza się w osi Y, głowica w X, a cały zespół X przesuwa się w Z. Prosta w budowie i diagnostyce, duża społeczność, łatwa do serwisowania.
- Voron Design (np. Voron 0.2 lub Trident) – układ CoreXY, wyższy poziom trudności, ale lepsza wydajność i możliwość zamkniętej komory. Pliki do druku elementów konstrukcyjnych dostępne za darmo na GitHub.
- Hypercube / Hypercube Evolution – uproszczony CoreXY, popularna konstrukcja DIY, dobry punkt startowy dla osób z doświadczeniem w elektronice.
Rozwiązujesz przy okazji problem jajka i kury – elementy drukowane do Vorona lub Hypercube możesz zamówić gotowe na Allegro lub w serwisach takich jak Printables.com, albo wydrukować u kolegi lub w jednym z licznych punktów druku 3D.
Wskazówka: Zanim zamówisz jakiekolwiek części, pobierz dokumentację wybranego projektu i przeczytaj ją od początku do końca. Lista BOM (Bill of Materials, czyli zestawienie materiałów) mówi dokładnie, jakie długości profili, jakie śruby i jakie łożyska są potrzebne. Zamawianie na podstawie niepełnych informacji to prosta droga do kilku niepotrzebnych przesyłek i tygodnia straconego czasu.
Jak dobrać kinematykę drukarki 3D?
Kinematyka to sposób, w jaki drukarka realizuje ruch głowicy i stołu. Dla osoby zaczynającej od podstaw mają znaczenie trzy układy.
Kinematyka kartezjańska (bedslinger)
Stół przesuwa się w osi Y, głowica w osi X, a cały moduł osi X jest podnoszony w osi Z. Zaletą jest prostota – każda oś jest niezależna, więc łatwo diagnozujesz problemy. Wadą jest masa stołu: przy szybkich ruchach stół generuje drgania, które odbijają się na jakości wydruku. Dla PLA i PETG przy umiarkowanych prędkościach (60–100 mm/s) to wada mocno drugorzędna.
Kinematyka CoreXY
Silniki osi X i Y są zamontowane na stałe na ramie, a ruch realizują dwa skrzyżowane paski. Masa ruchomej głowicy jest mniejsza, co pozwala na wyższe przyspieszenia bez drgań. Wydruki przy 150–300 mm/s to dla dobrego CoreXY norma, a nie wyczyn.
Cena tej elastyczności to większa wrażliwość na precyzję wykonania. Dwa paski muszą mieć identyczne napięcie i długość, a rama musi być prostopadła. Jeśli rama jest skrzywiona choćby o kilka milimetrów, głowica porusza się skośnie – zjawisko to nazywa się racking i objawia się nierównymi pierwszymi warstwami oraz ocieraniem pasków o elementy drukowane.
Kinematyka delta
Trzy pionowe wieże z ramionami poruszają głowicą jednocześnie. Szybka i spektakularna, ale wymagająca precyzyjnej geometrii i kalibracji kinematycznej uwzględniającej długość ramion, promień roboczy i kąty wież. Dla pierwszej budowy – niepolecana.
Decyzję ułatwi prosta tabela:
| Parametr | Kartezjańska (Prusa i3) | CoreXY (Voron) |
|---|---|---|
| Trudność budowy | Niska | Średnia–wysoka |
| Prędkość druku | Do ok. 150 mm/s | Do 300+ mm/s |
| Konfiguracja firmware | Prosta | Bardziej złożona |
| Potrzeba zamkniętej komory | Nie (dla PLA/PETG) | Opcjonalna |
| Koszt orientacyjny (PLN) | 1500–2500 | 2500–4500 |
Jakie części są potrzebne do budowy drukarki 3D?
Poniżej znajdziesz zestawienie podzespołów z orientacyjnymi cenami (stan na 2025 r., ceny mogą się zmienić). Podane kwoty dotyczą wersji kartezjańskiej 220×220×250 mm.
| Podzespół | Przykład | Cena orientacyjna (PLN) |
|---|---|---|
| Profile aluminiowe 2020/2040 | Zestaw 1 kg | 80–150 |
| Śruby trapezowe T8 (oś Z) + nakrętki | 2 szt. | 40–80 |
| Prowadnice MGN12 + wózki | 3–4 szt. | 150–300 |
| Paski GT2/2GT 6 mm + koła zębate | Komplet | 50–100 |
| Silniki krokowe NEMA 17 | 4–5 szt. | 150–250 |
| Płyta sterująca 32-bit (np. SKR Mini E3) | 1 szt. | 200–350 |
| Sterowniki TMC2209 | 4–5 szt. (często w zestawie z płytą) | 100–200 |
| Zasilacz 24 V, 360 W | 1 szt. | 120–200 |
| Hotend all-metal (np. Dragon, Rapido) | 1 szt. | 120–300 |
| Ekstruder z przekładnią (np. BMG, Orbiter) | 1 szt. | 80–200 |
| Stół aluminiowy + grzałka silikonowa | 1 szt. | 100–200 |
| Powierzchnia PEI (gładka + teksturowana) | 2 szt. | 60–120 |
| Termistory / PT1000 | Komplet | 30–60 |
| Czujnik Z (indukcyjny lub BLTouch) | 1 szt. | 40–120 |
| Wentylatory + przewody + złącza | Komplet | 80–150 |
| Elementy drukowane (klipsy, uchwyty) | Zestaw | 0–100 |
| Suma orientacyjna | 1350–2980 |
Do tego dochodzą ewentualne koszty narzędzi (200–400 zł, jeśli zaczynasz od zera), przesyłek z kilku sklepów i filament testowy (50–80 zł).
Wskazówka: Tanie prowadnice liniowe MGN12 z chińskich hurtowni są fabrycznie zabezpieczone smarem konserwującym, a nie roboczym. Przed montażem umyj je naftą lub izopropanolem i nałóż właściwy smar łożyskowy – inaczej po kilku tygodniach pracy pojawi się luz i chropowatość ruchu, a egzemplarze z luzem na wózku dają gorsze efekty niż dobrze wyregulowane kółka V-slot.
Jak złożyć ramę i mechanikę drukarki 3D?
Montaż ramy
Rama to fundament całej konstrukcji. Jeśli rama jest krzywa, żadne oprogramowanie tego nie naprawi. Montuj ją w tej kolejności:
- Luźno skręć wszystkie profile.
- Zmierz obie przekątne prostopadłościanu – powinny być równe.
- Ustaw kąt 90° między profilami.
- Stopniowo dokręcaj połączenia, sprawdzając przekątne po każdym dokręceniu.
- Sprawdź ponownie wszystkie przekątne po pełnym dokręceniu.
Różnica między przekątnymi większa niż 1 mm da o sobie znać przy każdym wydruku, szczególnie w CoreXY.
Prowadzenie osi – co wybrać?
Prowadnice profilowe MGN12 są sztywniejsze od wałków z łożyskami liniowymi i lepiej znoszą obciążenia momentem, dlatego są standardem w budowach DIY. Dwie prowadnice muszą być równoległe – jeśli są choćby lekko skręcone względem siebie, wózek będzie się klinował, a siły tarcia będą nierównomierne.
W osi Z ważniejszy od prędkości jest brak luzu osiowego. Śruby trapezowe T8 podnoszą zespół, ale nie prowadzą go – to prowadnice trzymają kierunek. Nakrętka śruby nie powinna wymuszać równoległości prowadnic.
Ważna kwestia dotycząca śrub Z: typowa śruba T8 z gwintem czterozwojowym ma skok 8 mm. To oznacza, że przy silniku 200 kroków i mikrokroku 1/16 uzyskujesz 400 kroków na milimetr, a oś Z może opaść pod własnym ciężarem po wyłączeniu silników. Śruba o skoku 2 mm jest samohamowna i daje 1600 kroków/mm, co czterokrotnie poprawia rozdzielczość osi Z.
Paski i napięcie
Paski GT2/2GT o szerokości 6 mm są standardem dla osi X i Y. Koło zębate musi być zamocowane śrubą dociskową na spłaszczeniu wału silnika – luźne koło to źródło pozornie losowych przesunięć warstw, które trudno diagnozować.
Napięcie pasków mierz częstotliwością drgań zamiast wyczucia. Voron zaleca około 110 Hz na odcinku 150 mm – wystarczy aplikacja stroik na telefonie. W CoreXY oba paski muszą mieć identyczną częstotliwość, inaczej wydruki wychodzą skośne.
Jak zainstalować ekstruder i hotend?
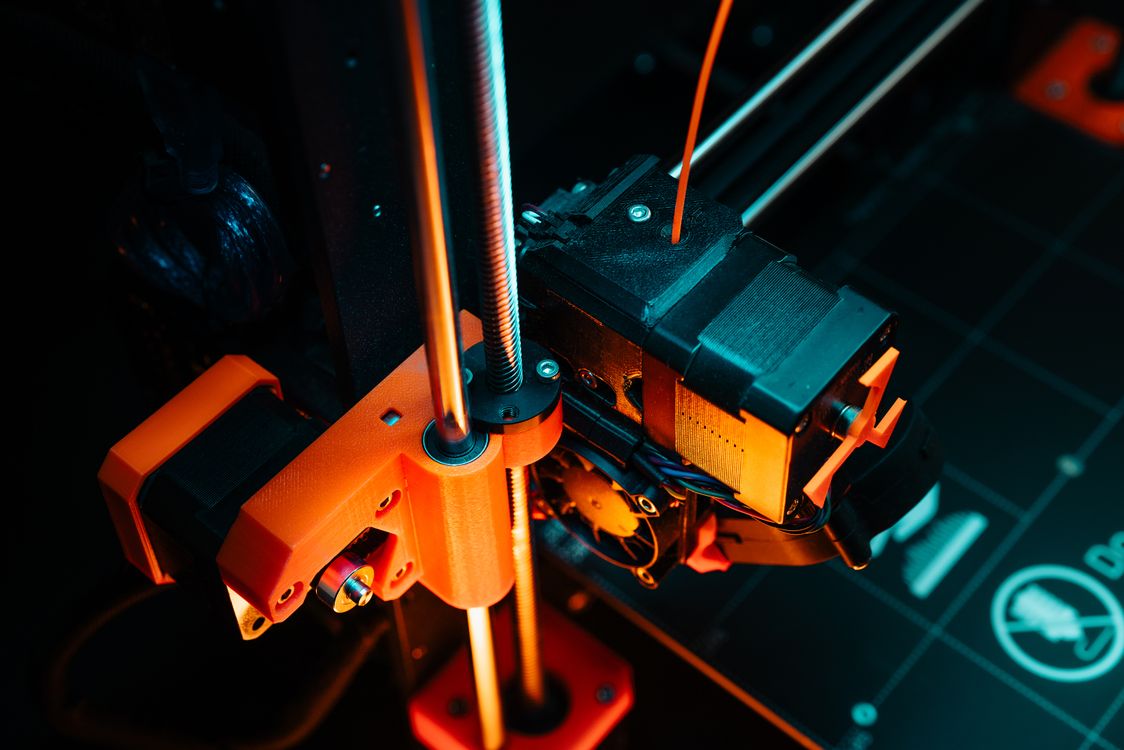
Ekstruder to układ podający filament. Składa się z zimnej sekcji – napęd z kołem zębatym, który popycha drut filamentu – oraz hotendu, który ten drut topi.
Direct drive czy Bowden?
- Direct drive – napęd (silnik + koła zębate) siedzi bezpośrednio przy hotendzie. Lepsza kontrola retrakcji, lepsza praca z elastycznymi filamentami, ale większa masa ruchomej głowicy.
- Bowden – napęd jest zamocowany na ramie, a filament jest prowadzony przez rurkę PTFE (rurka teflonowa) do hotendu. Lżejsza głowica, wyższe możliwe przyspieszenia, ale większa podatność na luz i opóźnienie przepływu. Układ Bowden wymaga starannej konfiguracji pressure advance.
Dla pierwszej budowy polecam direct drive z przekładnią (np. BMG, Orbiter 2.0). Przekładnia zwiększa moment, pozwala użyć mniejszego prądu na sterowniku i zmniejsza ryzyko gubienia kroków.
Budowa hotendu
Hotend (zespół topienia filamentu) musi mieć wyraźny podział termiczny:
- Radiator z wentylatorem – chłodzi górną część i utrzymuje filament w stanie stałym aż do strefy topienia.
- Heat break – wąska rurka ograniczająca przepływ ciepła z dołu do góry; złe chłodzenie heat breaka powoduje heat creep, czyli zablokowanie filamentu w miejscu, gdzie nie powinien się topić.
- Blok grzejny – zawiera grzałkę (wkład grzewczy 40–60 W / 24 V) oraz czujnik temperatury.
- Dysza – standardowo 0,4 mm; do filamentów ściernych (włókno węglowe, szklane) konieczna dysza hartowana lub stalowa.
Hotend z rurką PTFE sięgającą aż do strefy grzania nie powinien pracować powyżej 240–250°C – PTFE zaczyna się degradować i wydzielać toksyczne opary. Do ABS, ASA i poliwęglanu potrzebny jest hotend all-metal bez PTFE w gorącej strefie.
Dyszę dokręcaj zawsze w temperaturze roboczej. Zimne dokręcenie może spowodować rozszczelnienie przy nagrzaniu i niekontrolowany wyciek plastiku.
Ile wynosi przepływ objętościowy hotendu?
Prędkość druku jest ograniczona przez to, ile filamentu hotend zdoła stopić w danym czasie – i to zaskakuje wiele osób, które spodziewają się, że problemem będzie mechanika. Maksymalny przepływ obliczysz ze wzoru:
przepływ [mm³/s] = szerokość linii × wysokość warstwy × prędkość druku
Przykład: dysza 0,4 mm, warstwa 0,2 mm, prędkość 150 mm/s → 0,45 × 0,2 × 150 = 13,5 mm³/s. Klasyczny hotend E3D V6 topi stabilnie około 10–15 mm³/s, więc jest na granicy. Jeśli hotend nie nadąża, zwiększanie prędkości w slicerze da tylko niedoekstruzję i luki w ścianach.
Jak podłączyć elektronikę do drukarki 3D?
Co się składa na układ elektroniczny?
Minimalna konfiguracja obejmuje:
- Zasilacz 24 V (dla stołu 300 W i hotendu 60 W łączny prąd to ok. 15 A – zasilacz 360 W daje zapas).
- Płytę sterującą 32-bit (np. BTT SKR Mini E3 V3, BTT Octopus).
- Sterowniki silników krokowych – najlepiej TMC2209, które obsługują tryb StealthChop (cicha praca) i StallGuard4 (bazowanie bez krańcówek fizycznych).
- Grzałki hotendu i stołu.
- Czujniki temperatury – termistory lub PT1000.
- Krańcówki lub czujnik bezdotykowy (indukcyjny, optyczny).
- Wentylatory radiatora i chłodzenia wydruku.
Bezpieczeństwo elektryczne – czego nie wolno pominąć
Pracujesz przy 24 V DC, ale grzałka stołu może być zasilana z sieci 230 V przez przekaźnik SSR (przekaźnik półprzewodnikowy). Metalowa rama musi być uziemiona przewodem PE. Przekaźniki SSR uszkadzają się zazwyczaj w stanie przewodzenia, więc bez aktywnej ochrony termicznej w firmware stół może grzać się bez kontroli.
Kluczowe zasady:
- Przewody grzałek muszą mieć większy przekrój niż przewody sygnałowe (min. 1,5 mm² dla linii 15 A).
- Końcówek przewodów wkładanych w zaciski śrubowe nie cynuj – używaj tulejek zaciskanych.
- Przewody na ruchomych elementach (stół, głowica) zabezpiecz przed wielokrotnym zginaniem – uszkodzony kabel stołu to częsta przyczyna zwarć.
- Zasilacz powinien mieć bezpiecznik na linii wejściowej.
Typ termistora w firmware musi dokładnie odpowiadać zamontowanemu elementowi. Pomylenie dwóch termistorów „100k” o różnych współczynnikach beta – np. EPCOS i 104GT-2 – daje błąd odczytu sięgający kilkudziesięciu stopni przy 250°C, choć w temperaturze pokojowej oba wskazują poprawnie. To błąd, który może doprowadzić do degradacji materiału lub pożaru.
Z doświadczenia wiem, że najtrudniejszy moment przy pierwszym podłączeniu to nie samo okablowanie, ale weryfikacja poprawności konfiguracji – sprawdzaj każdy kanał osobno: najpierw termistor w temperaturze pokojowej, potem grzałkę na krótko, potem zachowanie po odłączeniu termistora.
Wskazówka: TMC2209 obsługuje StallGuard4 – bazowanie bez fizycznych krańcówek – wyłącznie w trybie StealthChop. Przy wyższych prędkościach StealthChop traci moment, dlatego w konfiguracji ustawia się hybrid threshold, czyli próg, poniżej którego sterownik pracuje w StealthChop, a powyżej przełącza się na SpreadCycle. Jeśli pominiesz ten parametr, bazowanie będzie działać tylko na wolnych ruchach.
Jak skonfigurować firmware do drukarki 3D?
Marlin czy Klipper?
Marlin wykonuje całe planowanie ruchu na płycie głównej. Konfiguracja odbywa się w plikach Configuration.h i Configuration_adv.h, które kompilujesz i wgrywasz na płytę. Marlin to dobry wybór, jeśli nie chcesz osobnego komputera hosta i preferujesz działające oprogramowanie „od zaraz”.
Klipper przenosi planowanie ruchu na komputer hosta – najczęściej Raspberry Pi – a mikrokontroler wykonuje tylko przygotowane sekwencje impulsów. Konfiguracja jest plikiem tekstowym, który edytujesz bez ponownego flashowania płyty. Klipper oferuje dwie funkcje, których Marlin nie ma w takiej formie:
- Input shaping – kompensacja rezonansów ramy za pomocą akcelerometru ADXL345; pozwala podnieść przyspieszenia bez efektu ghostingu (falistości na powierzchni wydruku).
- Pressure advance – kompensacja opóźnienia przepływu filamentu przy zmianach prędkości.
Jeśli masz Raspberry Pi i nie boisz się terminala, Klipper jest wart dodatkowego wysiłku konfiguracyjnego.
Co musi być w konfiguracji firmware?
Niezależnie od wyboru firmware, minimalna konfiguracja musi zawierać:
- Typ kinematyki (cartesian, corexy itp.).
- Kierunek każdej osi i zakresy ruchu min/max.
- Pozycje krańcówek i procedurę homowania (powrotu do pozycji startowej).
- Wartości steps/mm lub rotation_distance (odległość na jeden obrót silnika).
- Maksymalną prędkość i przyspieszenie dla każdej osi.
- Typ czujnika temperatury z dokładnym identyfikatorem (nie wystarczy „100k”).
- Sterowanie PID dla grzałki hotendu i stołu.
- Thermal runaway protection – bezwzględnie włączone. Jeśli termistor odpadnie od bloku, firmware bez tej ochrony będzie nadal grzać grzałkę bez limitu.
Obliczanie steps/mm
Dla osi paskowej wzór wygląda następująco:
steps/mm = (kroki silnika × mikrokroki) / (liczba zębów koła × podziałka paska)
Przy silniku 200 kroków/obrót, mikrokroku 1/16, kole 20-zębowym i pasku GT2 (podziałka 2 mm): 200 × 16 / (20 × 2) = 80 kroków/mm.
Dla śruby T8 o skoku 8 mm: 200 × 16 / 8 = 400 kroków/mm.
Po wpisaniu obliczonych wartości wykonaj kalibrację pomiarową – zadaj ruch 100 mm, zmierz faktyczny ruch suwmiarką i przelicz:
nowe steps/mm = stare steps/mm × zadany dystans / rzeczywisty dystans
Jak skalibrować drukarkę 3D krok po kroku?
Kolejność kalibracji jest tu nielosowa – każdy krok bazuje na poprzednim.
- Sprawdź prostopadłość ramy – zmierz przekątne i upewnij się, że różnica jest mniejsza niż 1 mm.
- Sprawdź swobodny ruch każdej osi przy wyłączonych silnikach – oś powinna przesuwać się bez zacinania.
- Ustaw napięcie pasków – mierz częstotliwością drgań (stroik), celuj w 110 Hz na 150 mm.
- Sprawdź luzy w wózkach prowadnic – wózek nie powinien mieć żadnego luzu bocznego.
- Sprawdź osiowość śrub Z – śruba nie powinna wymuszać bocznych sił na prowadnicach.
- Skalibruj kierunki silników – każda oś musi poruszać się we właściwą stronę.
- Skalibruj krańcówki – drukarka musi wiedzieć, gdzie jest pozycja zerowa.
- Skalibruj steps/mm dla X, Y, Z i ekstrudera.
- Zrób autotunig PID dla hotendu i stołu – to ustawia parametry regulatora temperatury, tak żeby temperatura była stabilna bez oscylacji.
- Skalibruj Z-offset – odległość dyszy od powierzchni stołu przy pozycji zerowej.
- Zrób kalibrację siatki stołu (bed mesh) – wielopunktowy pomiar wyrównuje nierówności powierzchni.
- Skalibruj ekstruder mechanicznie – zaznacz na filamencie 120 mm, ekstruzuj 100 mm, zmierz pobrana długość i przelicz steps/mm.
- Dobierz extrusion multiplier dla konkretnego filamentu.
- Skonfiguruj pressure advance – zwłaszcza przy Bowdenie lub wysokich prędkościach.
- Skonfiguruj input shaping (jeśli używasz Klippera z ADXL345).
Wysokość warstwy warto dobierać jako wielokrotność pełnego kroku silnika osi Z. Dla śruby T8 o skoku 8 mm pełny krok to 0,04 mm, więc warstwy 0,12, 0,16 i 0,20 mm dają równiejsze ścianki niż np. 0,15 mm – wynika to z tego, że 0,15 mm nie jest wielokrotnością 0,04 mm i silnik zatrzymuje się między krokami, gdzie siłę trzymającą mają tylko mikrokroki, których moment jest wielokrotnie słabszy.
Z pierwszej budowy, którą realizowałem na własnej konstrukcji inspirowanej Prusą i3, pamiętam, że najdłużej zajmowała mi właśnie kalibracja pierwszej warstwy. Offset Z wydawał się dobry, ale wydruki na obszarach bliskich brzegom stołu miały zupełnie inną adhezję niż w centrum. Siatka stołu rozwiązała problem – okazało się, że jeden narożnik był uniesiony o 0,3 mm.
Jak sprawdzić pierwszą warstwę?
Ścieżka powinna być spłaszczona, ale nie całkowicie wyciśnięta. Zbyt duża odległość dyszy od stołu daje przerwy między ścieżkami i słabą przyczepność, zbyt mała blokuje przepływ i może uszkodzić powierzchnię PEI. Kalibrację pierwszej warstwy trzeba powtórzyć po wymianie dyszy, demontażu hotendu, zmianie powierzchni stołu lub przeniesieniu drukarki.
Uwaga na czujniki indukcyjne: reagują tylko na metal, a odległość zadziałania zależy od rodzaju metalu. Przy aluminium jest wyraźnie krótsza niż przy stali – po wymianie blatu lub nałożeniu elastycznej płyty PEI na stal sprężynową zawsze ponownie skalibruj Z-offset.
Jakie oprogramowanie slicer jest potrzebne?
Slicer to program, który przetwarza model 3D (plik STL lub 3MF) na instrukcje dla drukarki (plik G-code). Bez slicera drukarka nie wie, jak drukować.
Popularne opcje:
- PrusaSlicer – darmowy, bardzo rozbudowany, z profilami dla wielu drukarek; dobry punkt startowy, obsługuje też Klipper.
- Bambu Studio – szybko rozwijany, intuicyjny, ale nastawiony na drukarki Bambu Lab; można go jednak skonfigurować dla własnej maszyny.
- Cura – bardzo popularny, ogromna baza profili, choć interfejs bywa mniej intuicyjny niż w PrusaSlicerze.
- OrcaSlicer – fork PrusaSlicera z dodatkowymi funkcjami; polecany, jeśli używasz Klippera.
Ustawienia, które mają największy wpływ na jakość wydruku, to temperatura dyszy i stołu, prędkość, wysokość warstwy, szerokość linii, retrakcja i przepływ. Badania nad dokładnością wymiarową wydruków FDM pokazują, że temperatura dyszy jest jednym z parametrów mających największy wpływ na dokładność – przy zbyt wysokiej temperaturze materiał staje się nadmiernie płynny i przekracza zadaną geometrię.
Jakie są najczęstsze błędy przy budowie drukarki 3D?
Mechanika:
- Niezmierzona prostopadłość ramy przed pełnym dokręceniem.
- Drukowane elementy nośne z PLA w miejscach bliskich silnikom lub stołowi – PLA mięknie w okolicach 55–60°C i pełznie pod stałym obciążeniem; po kilku tygodniach mocowania pasków i karetek mogą się luzować; właściwym wyborem jest ASA, ABS lub PETG.
- Napięcie pasków tylko na wyczucie, bez pomiaru częstotliwości.
- Próba kompensowania przekoszonej ramy przez zmiany w oprogramowaniu.
Elektronika:
- Cynowanie końcówek przewodów zamiast tulejek zaciskanych.
- Błędny identyfikator termistora w firmware (np. typ EPCOS zamiast 104GT-2 – oba to nominalne 100k, ale różnią się współczynnikiem beta i dają różne odczyty temperatury przy wyższych wartościach).
- Brak uziemienia metalowej ramy.
- Wyłączona ochrona thermal runaway.
Kalibracja:
- Zaczynanie od regulacji przepływu, zanim mechanika jest sprawna i pierwsza warstwa prawidłowa.
- Zwiększanie mikrokroków zamiast usuwania luzów mechanicznych.
- Zwiększanie prędkości druku bez sprawdzenia, czy hotend nadąża z przepływem.
Podsumowanie
Samodzielna budowa drukarki 3D to projekt wymagający, ale absolutnie wykonalny dla każdego, kto potrafi czytać dokumentację i ma cierpliwość do kalibracji. Zrobienie drukarki 3D od podstaw ma największy sens, gdy potrzebujesz czegoś, czego gotowe urządzenia nie oferują – dużego pola roboczego, ogrzewanej komory lub druku materiałami technicznymi. Dla większości zastosowań gotowa drukarka za 1000–1500 zł będzie szybsza i tańsza. Jeśli jednak chcesz rozumieć maszynę od środka, doświadczenie ze składania jej krok po kroku – od ramy przez elektronikę po firmware – jest nie do zastąpienia.
FAQ
Q: Czy do pierwszej drukarki 3D DIY wystarczy Arduino Mega z RAMPS?
A: Arduino Mega z RAMPS 1.4 działa, ale to przestarzałe rozwiązanie. Płyty 32-bitowe, takie jak BTT SKR Mini E3, są szybsze, lepiej obsługują sterowniki TMC i są tańsze. Wybierz 32-bit od razu.
Q: Jak uzyskać drukowane elementy konstrukcyjne, jeśli nie mam jeszcze drukarki?
A: Możesz zamówić wydrukowane elementy na Allegro, w serwisach takich jak Printables.com lub Hubs.com albo wydrukować je u znajomego lub w lokalnym punkcie druku. Koszt to zwykle 50–150 zł za komplet.
Q: Czy można zbudować drukarkę 3D ze starych napędów DVD lub drukarek atramentowych?
A: Technicznie tak, ale napędy DVD mają zbyt małe pole robocze (kilkanaście mm) i słabe silniki krokowe. Efektem będzie drukarka do miniaturowych obiektów o niskiej jakości. Całkowity koszt odzysku i adaptacji rzadko jest niższy niż kupno nowych tanich podzespołów.
Q: Ile trwa pierwsza sesja kalibracji nowej drukarki 3D?
A: Przy dobrze złożonej mechanice i poprawnie skonfigurowanym firmware kalibracja do pierwszego sensownego wydruku zajmuje 3–8 godzin. Jeśli mechanika ma problemy (luzy, krzywa rama), może to potrwać kilka dni.
Q: Czy drukarka 3D DIY może drukować tak samo dobrze jak gotowe urządzenie?
A: Przy poprawnej kalibracji i dobrych podzespołach – tak. Odchylenie wymiarowe wydruku FDM poniżej 5% jest osiągalne bez problemu. Jakość zależy od sztywności ramy, temperatury i kalibracji, a nie od tego, czy drukarka była kupiona czy złożona samodzielnie.
Weryfikacja i redakcja
Za redakcję i weryfikację artykułu odpowiadają:
Joanna Lewandowska. Specjalistka ds. automatyki i integracji. Absolwentka kierunku Automatyka i Robotyka na Akademii Górniczo-Hutniczej im. Stanisława Staszica w Krakowie.
Piotr Woźniak. Doświadczony redaktor technologiczny. Absolwent kierunku Dziennikarstwo i Komunikacja Społeczna na Uniwersytecie Warszawskim.
Opublikuj komentarz