Co to jest SLAM?
Czy zastanawiałeś się kiedyś, co to jest SLAM? Jeśli nie to zapraszam Cię do przeczytania…
Co to jest cyfrowy bliźniak w robotyce?
Cyfrowy bliźniak w robotyce łączy fizyczny robot z jego wirtualnym modelem w taki sposób, że…
Co to jest edge computing w robotyce?
Edge computing w robotyce oznacza lokalne przetwarzanie danych na robocie albo tuż obok niego, zamiast…
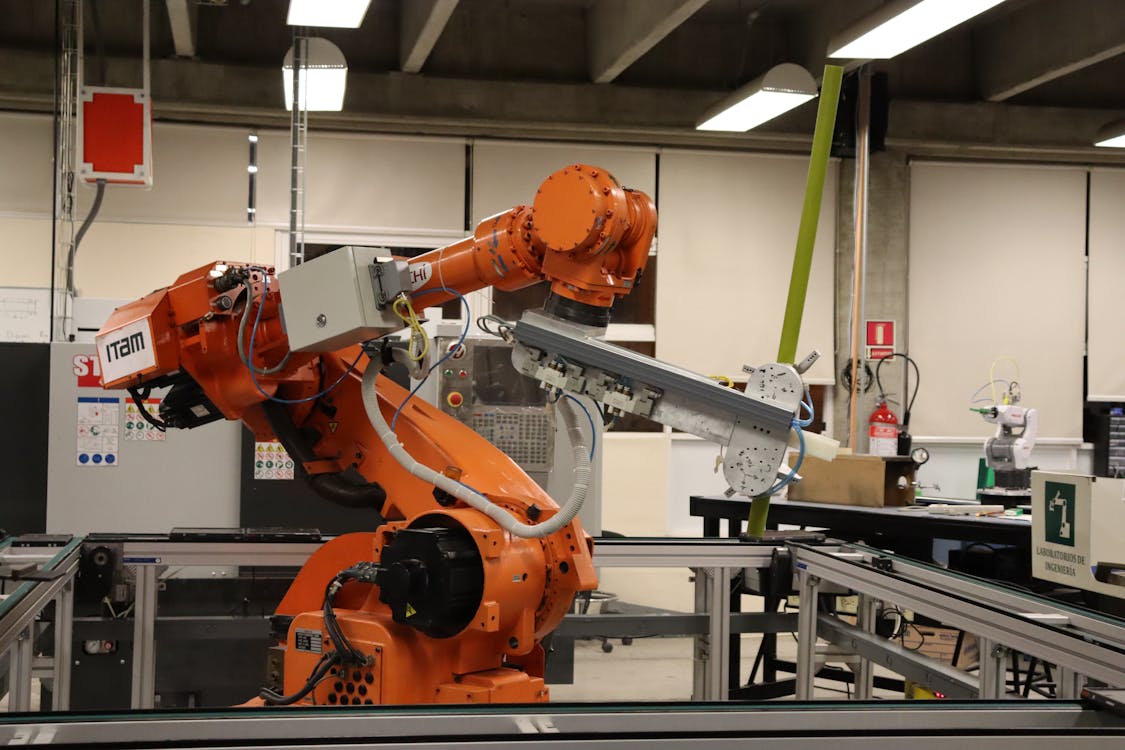
Co to jest chmura w robotyce?
Chmura w robotyce łączy robota z zewnętrzną mocą obliczeniową, więc urządzenie nie musi samo liczyć…
Co to jest planowanie trajektorii robota?
Planowanie trajektorii robota porządkuje ruch maszyny tak, aby każdy ruch miał sens w czasie, przestrzeni…
Co to jest kalibracja robota?
Kalibracja robota przemysłowego ustawia cyfrowy model maszyny tak, by zgadzał się z jej rzeczywistą geometrią…
Co to jest punkt TCP?
Punkt TCP w robotyce decyduje o tym, gdzie robot naprawdę „widzi” koniec narzędzia i jak…
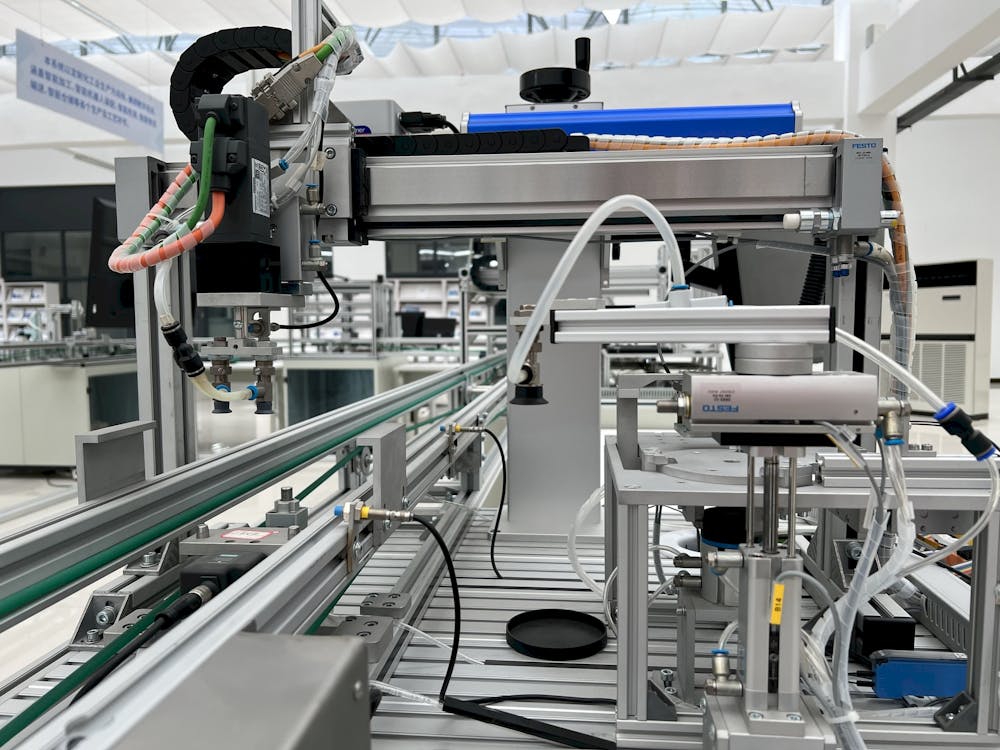
Co to jest układ współrzędnych robota?
Układ współrzędnych robota porządkuje ruch tak, aby manipulator trafiał tam, gdzie trzeba, i trzymał właściwy…
Co to jest symulacja robota?
Symulacja robota pozwala mi sprawdzić ruch, logikę pracy i reakcje maszyny, zanim uruchomię ją na…