Co to jest kinematyka odwrotna robota?
Kinematyka odwrotna robota brzmi technicznie, ale w praktyce odpowiada za to, czy ramię trafi dokładnie…
Co to jest symulacja robota?
Symulacja robota pozwala mi sprawdzić ruch, logikę pracy i reakcje maszyny, zanim uruchomię ją na…
Co to jest planowanie trajektorii robota?
Planowanie trajektorii robota porządkuje ruch maszyny tak, aby każdy ruch miał sens w czasie, przestrzeni…
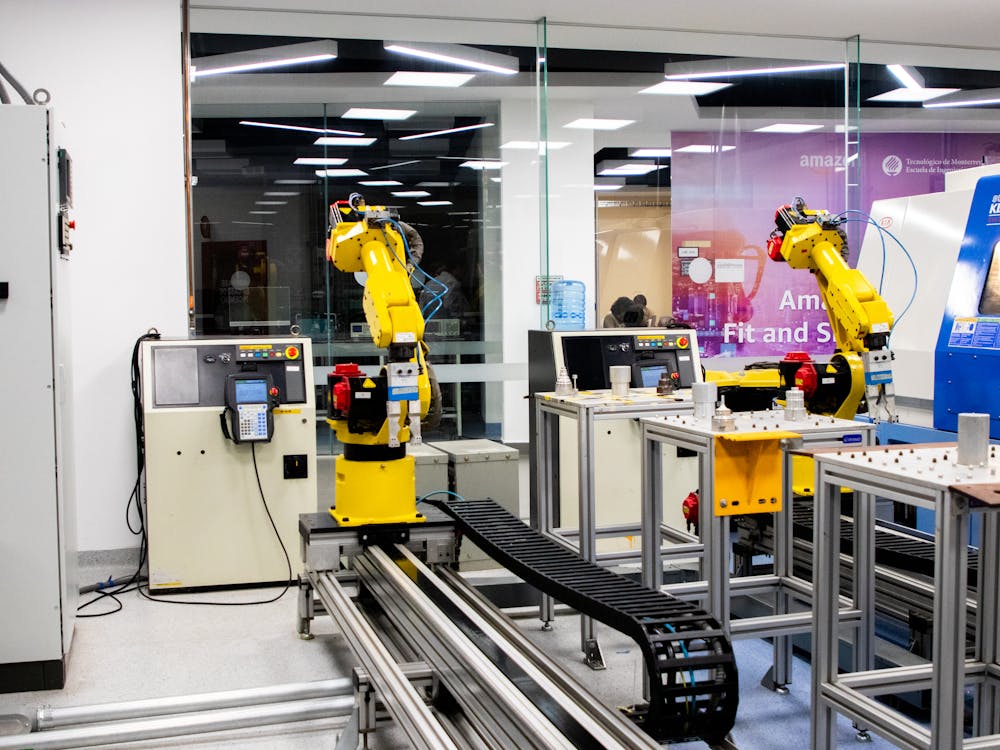
Co to jest program offline robota?
Program offline robota pozwala mi przygotować ruchy maszyny w komputerze, zanim dotknę rzeczywistej linii produkcyjnej.…
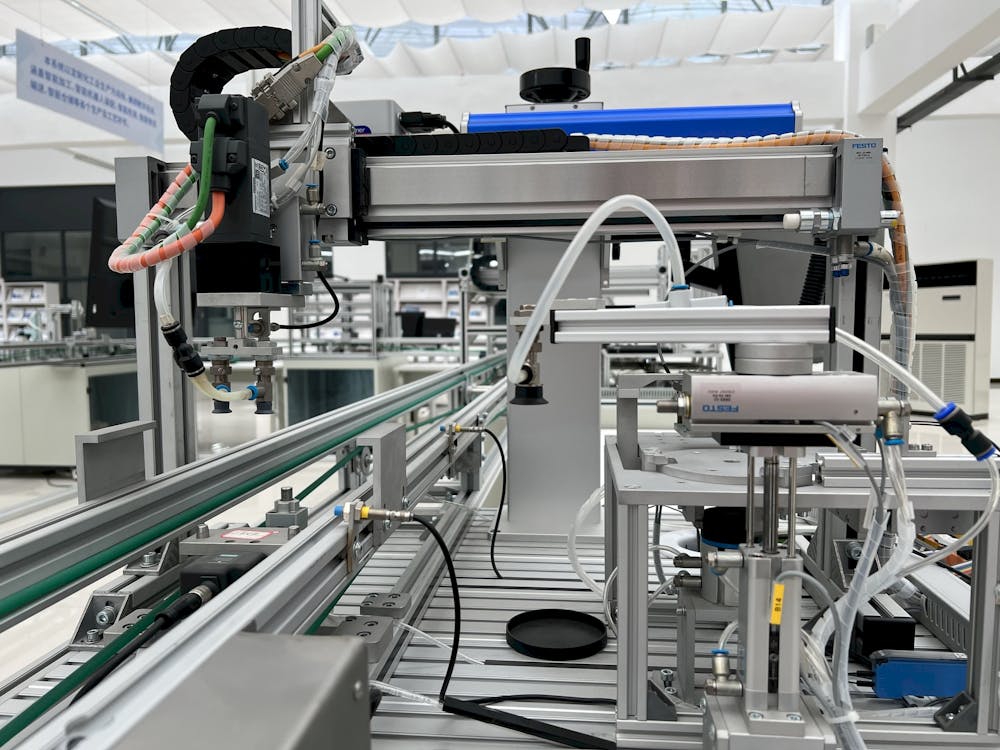
Co to jest układ współrzędnych robota?
Układ współrzędnych robota porządkuje ruch tak, aby manipulator trafiał tam, gdzie trzeba, i trzymał właściwy…
Co to jest punkt TCP?
Punkt TCP w robotyce decyduje o tym, gdzie robot naprawdę „widzi” koniec narzędzia i jak…
Co to jest kalibracja robota?
Kalibracja robota przemysłowego ustawia cyfrowy model maszyny tak, by zgadzał się z jej rzeczywistą geometrią…

Czym różni się widzenie maszynowe od widzenia komputerowego?
Widzenie maszynowe a widzenie komputerowe brzmią podobnie, ale w praktyce służą innym zadaniom i inaczej…
Co to jest widzenie maszynowe?
Widzenie maszynowe pomaga maszynom widzieć obraz, który da się zmierzyć, porównać i ocenić bez zmęczenia.…